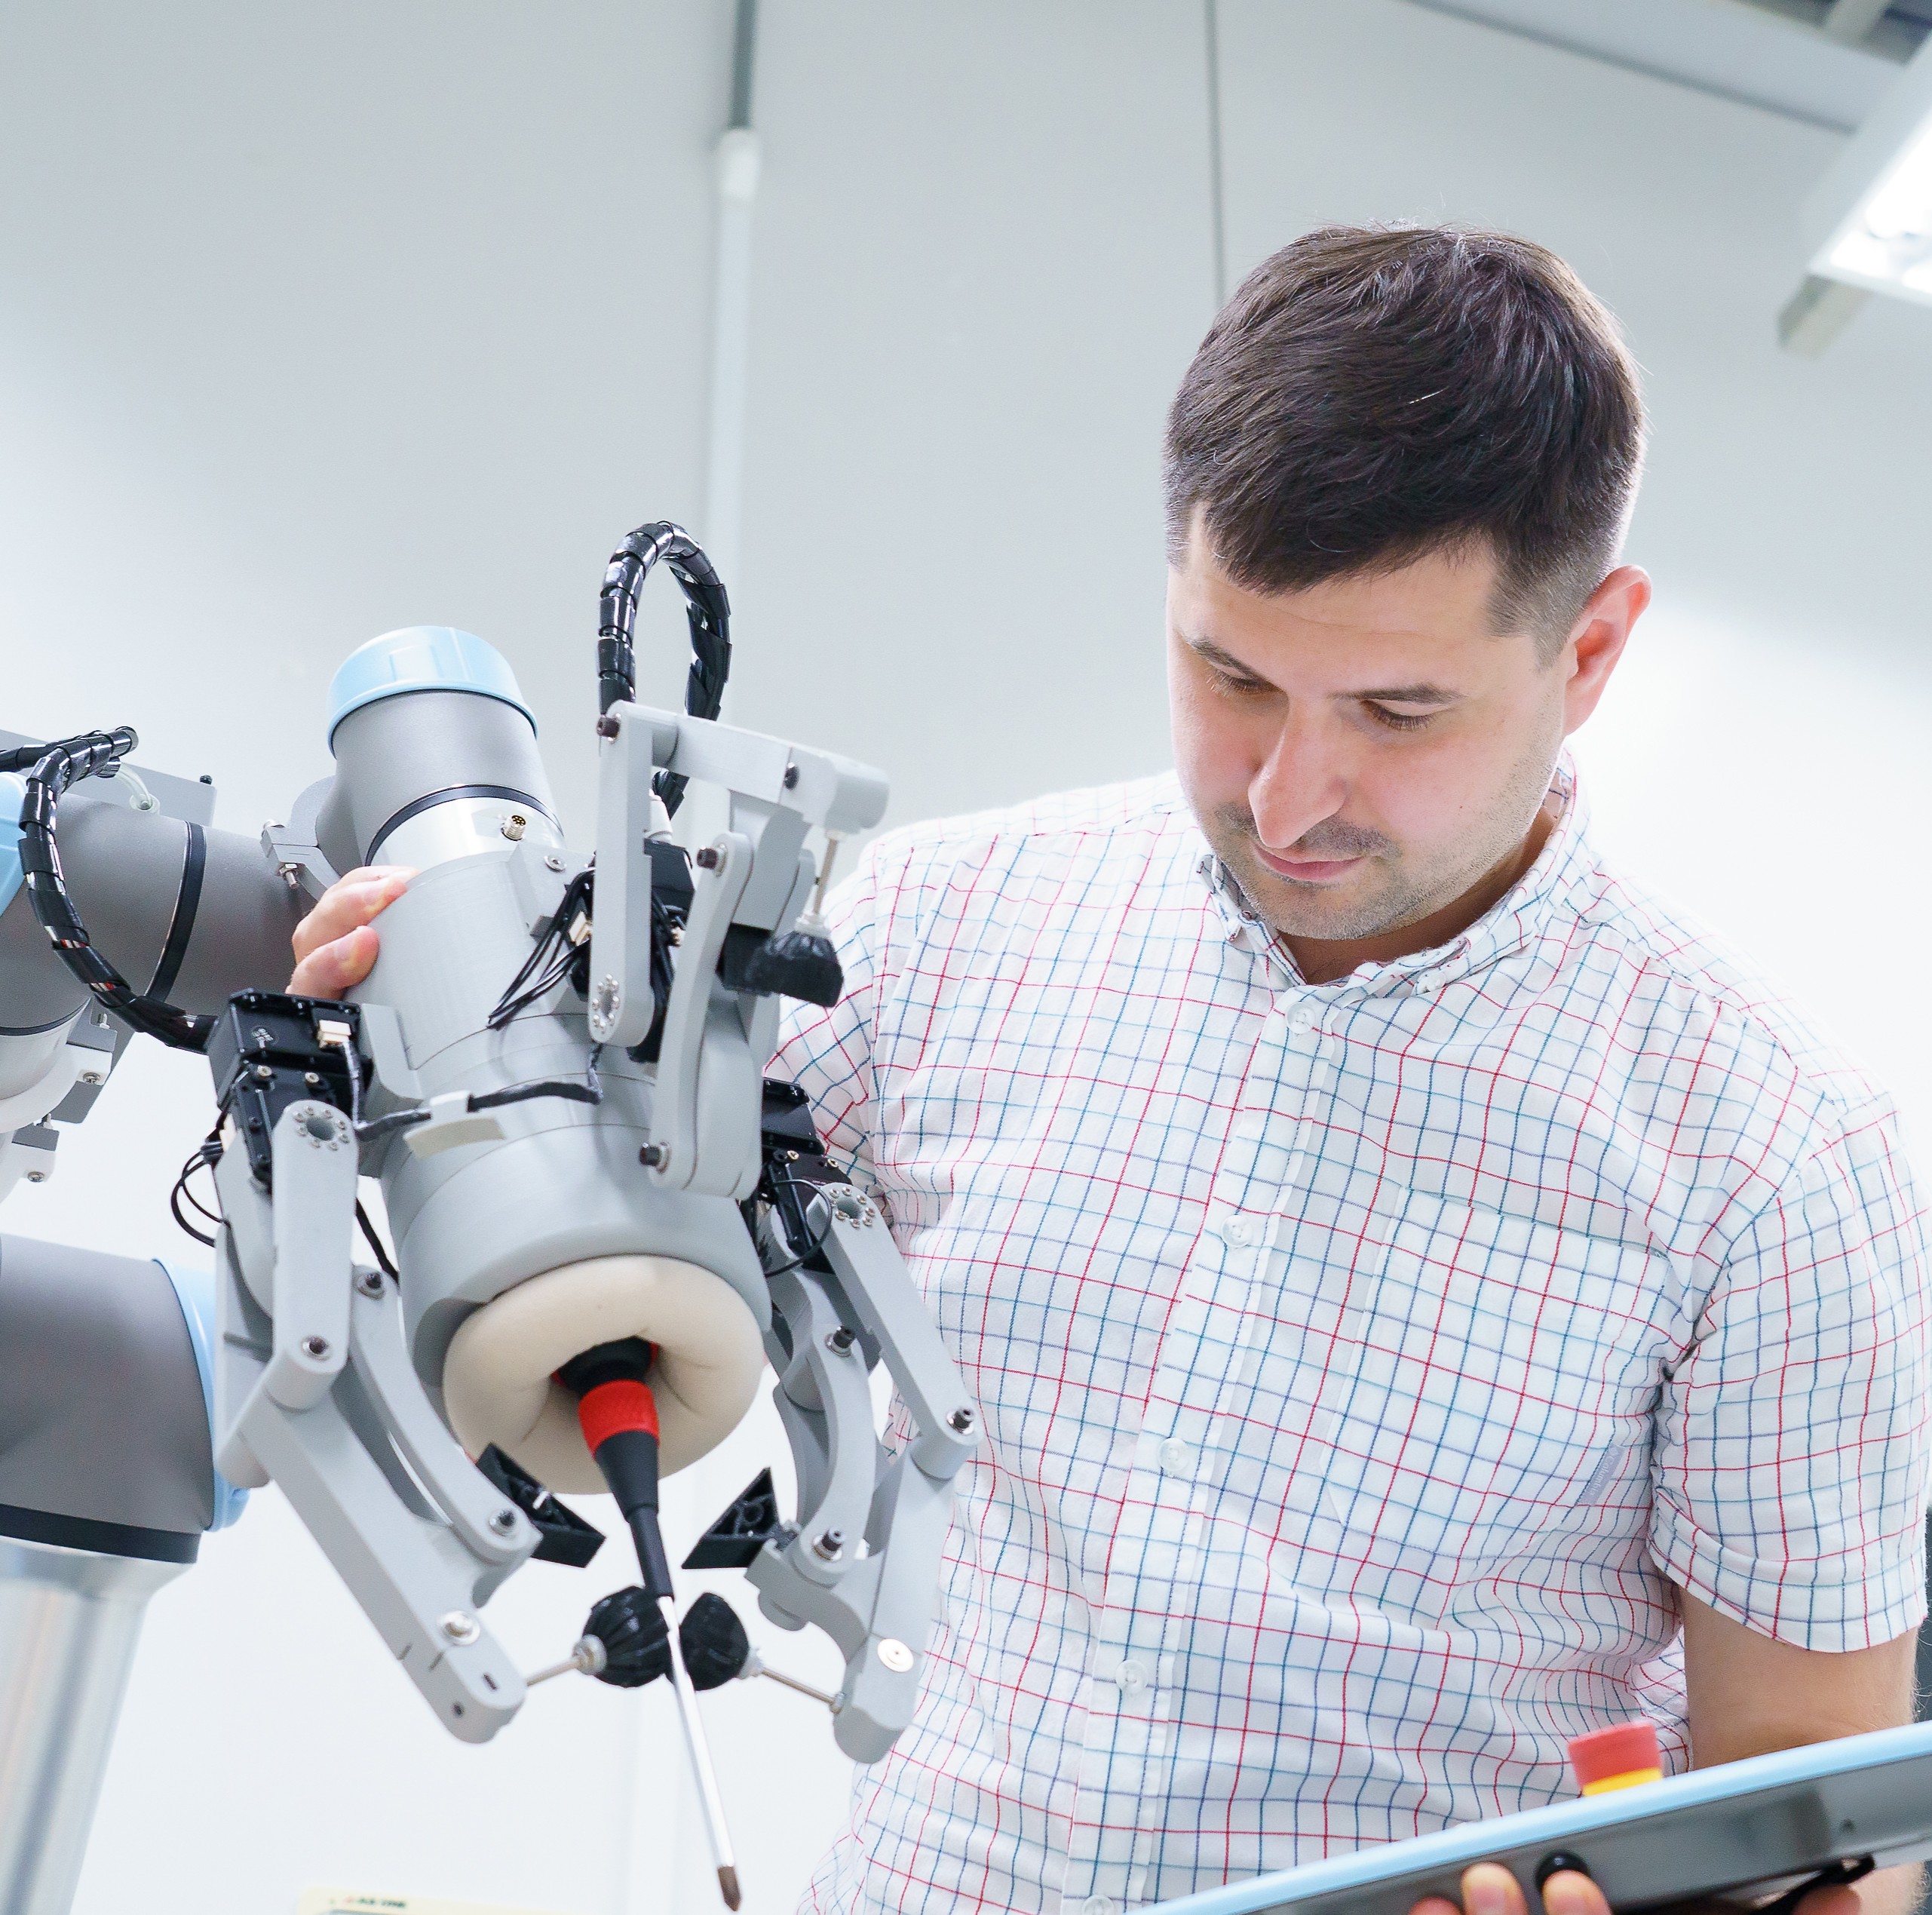
ARTiS: An Adaptive Robotic Gripper for Enhanced Tool Manipulation in Disassembly Applications
Published in IEEE Transactions on Automation Science and Engineering, 2026
Recommended citation: Roman Mykhailyshyn, Yukiyasu Domae, and Kensuke Harada, (2026). " ARTiS: An Adaptive Robotic Gripper for Enhanced Tool Manipulation in Disassembly Applications." IEEE Transactions on Automation Science and Engineering. https://doi.org/10.1109/TASE.2026.3731571. https://doi.org/10.1109/TASE.2026.3731571